机器人根据照片绘制肖像,检测设备从超声图像中识别金属内部瑕疵,工业技术正在通过可参与的操作呈现给观众。新华社10月15日报道,第二十六届中国国际工业博览会的工业自动化展上,台达双臂协作方案、海康威视AI超声检测等展项,将机器能力与具体任务联系起来。这些现场案例也为工业产品设计提供了观察入口:用户怎样表达意图,设备怎样执行,结果又怎样被理解。
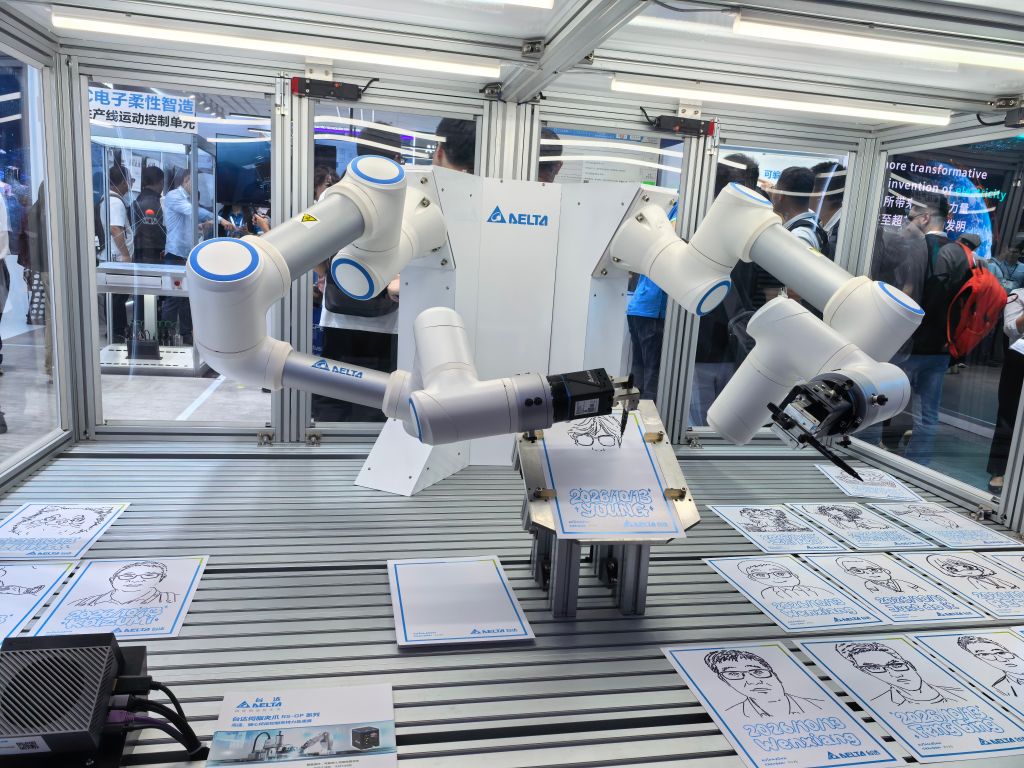
第二十六届中国国际工业博览会上的台达双臂协作展示。摄影:新华社记者潘清。
让输入与机械动作形成可见的联系
在台达展位,观众面对屏幕拍照,选择画面风格并输入指令,模块化机器人随后通过双臂协作绘制肖像。相较于单独展示机械臂运动,绘画过程给出了一条容易追踪的操作路径。用户提交的照片和风格选择,与后续笔迹之间存在直观联系,等待机器作画也成为体验的一部分。
从交互设计角度看,这种展示值得关注的是任务的组织方式。一个可见的成品让观众能够对照输入和输出,理解自己在哪一步参与了控制。不过,现场绘画并不能直接证明设备已适用于某种工厂作业。若把同类交互用于生产工具,仍需围绕具体工件核对操作范围、异常反馈及人工接管方式;报道没有给出这些环节的测试数据。
检测结果需要能被操作人员解释
海康威视展台展示了另一类操作。技术人员让探头在涂有耦合剂的金属零部件表面移动,设备通过超声图像识别内部瑕疵。报道援引企业负责人的介绍称,其方案对超声原始信号进行AI建模、定量分析和分类识别,尝试将依赖人工经验的检测过程转化为标准化、自动化流程。这里的能力描述来自参展企业,不应视为对所有材料和工况的统一结论。
对负责检测设备界面的设计人员而言,可以由此提出更具体的评审问题:画面是否标明当前检测位置,结果能否与原始信号对应,用户是否能够返回查看判断依据?这些是围绕该展示提出的设计检查项,并非展台已经逐一实现的功能。将结果做得醒目之外,还应让操作人员知道结果对应的对象和条件,避免把单个提示当成完整的质量判断。
按任务区分不同的控制方式
新华社还记录了自然语言指挥机器人拆垛、码垛,佩戴VR设备远程操控人形机器人抓取和装配精细零件,以及借助脑机接口控制机械手参与屏幕互动等场景。它们提供了不同的输入方式,但服务的任务并不相同。文字或语音指令、远程动作控制和脑机接口,不能仅以体验是否新奇来做同一尺度的比较。
产品团队评估这类方案时,可以先明确用户要完成的动作,再观察操作反馈是否足够清楚。例如,拆垛任务需要解释指令如何对应工作对象,远程装配则需要让操作者理解动作与现场状态的关系。报道没有提供这些展项之间的效率对比,也没有证明某种输入方式能够全面替代既有控制手段。
此次工博会展示的参考价值,在于把抽象的智能能力放入绘画、检测和搬运等具体过程。对工业设计而言,后续评估宜沿着任务继续展开:记录用户的输入、机器的响应和结果的呈现方式,找出需要解释或确认的环节。只有这些关系能够在实际工况中被验证,展览上的参与体验才有条件转化为可用的生产工具。