新华财经10月24日的现场报道,将机器人评价的重点放在真实工作流程上。2026全球开发者先锋大会暨国际具身智能技能大赛围绕工业、服务和特种作业三类需求,设置9大赛道、23个赛项。与单项动作演示相比,连续操作、随机摆放和设备异常更容易暴露产品在实际使用中的边界,也让设计与工程团队看到需要继续改进的具体环节。
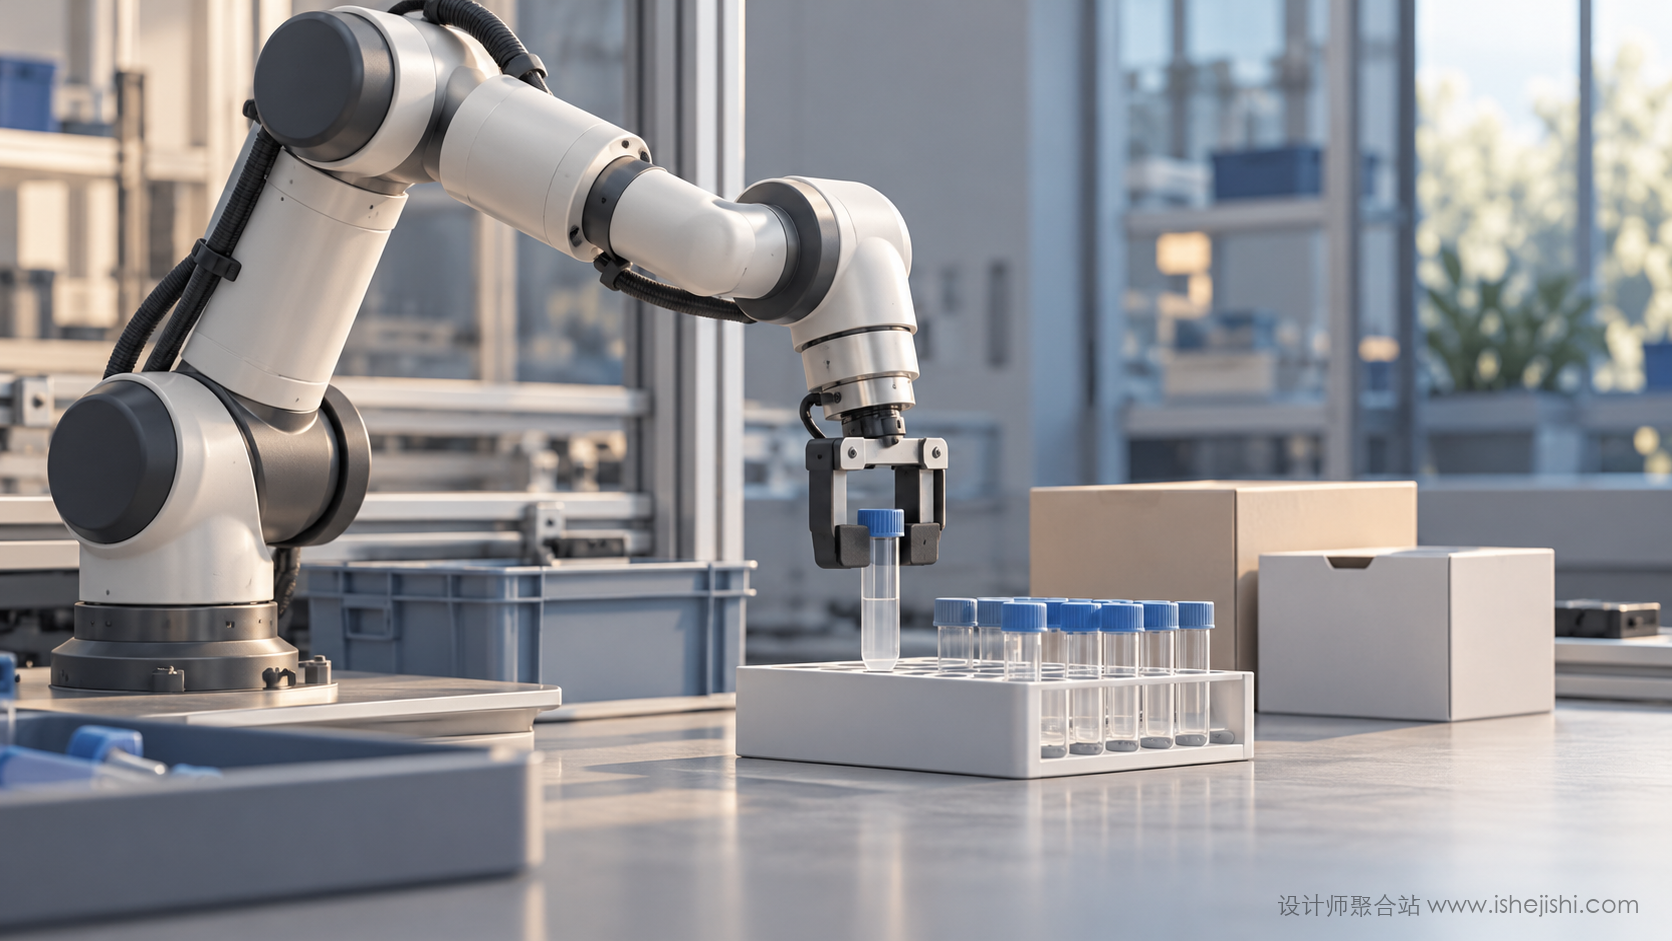
机器人操作与样品定位概念示意,本站AI生成,非比赛现场照片。
把完整工作流程放进测试
大赛吸引全国1200多家单位申报,其中场景需求单位约600家。现场搭建了按真实门店标准布置的商超货架、质检实验室,并复刻超高压变电站场景。需求单位把自身工作任务带入比赛,使评价不只取决于机器人能否完成某个姿态或动作,还取决于它能否在限定时间内连接多个操作步骤。
质检检测赛项以奶片样品检测为任务,限时30分钟,涵盖接收取样、称量制备前处理、试管排序与离心机装载、样品取出归位、状态检查、判定分拣和报告上传等流程。商超场景则要求完成识别盘点、陈列补货、价签核对更换、多种商品拣选及试吃服务。不同任务对夹持、定位、理解指令和作业节拍提出了不同要求。
自主操作仍需跨越细节障碍
参赛队可以选择自主作业、遥操作或人机协同,不同难度对应不同分值。报道观察到,部分队伍选择自主完成任务,但也出现动作之间停顿较长、试管盖能够拧开却难以重新拧紧、试管插入离心机位置不准确等情况。有队伍随后转为遥操作,接续完成任务。这些现象说明,单个动作可执行与整段流程稳定完成之间仍存在距离。
商超场景中的随机性同样影响表现。面对打乱后的货架和随机取货指令,该赛项多数队伍选择遥操作。现场命题负责人介绍,常规夹爪对盒装商品的处理已有一定基础,但柔性抓握与力反馈仍是难点,训练中曾出现商品包装被夹变形的情况。对于产品设计而言,接触力控制和被操作物体的差异,不能被视觉识别能力所替代。
实物训练持续反馈到系统改进
场景方提前一个月提供货架高度、尺寸、深度及商品信息,供队伍进行虚拟环境预训练;比赛前一周,参赛队进入真实搭建区域训练。部分团队到场后发现实物操作与预期不同,仍需现场微调。物体材质、形状、光照与空间位置的变化,都可能让仿真环境中的表现无法直接复现。
报道援引业内人士分析,拧瓶盖涉及掌内操作,对手部自由度、精准力控及训练数据提出较高要求。这样的分析对应具体任务,不等于所有机器人都存在相同短板,也不能由一次比赛推导整个行业已经达到或尚未达到某个统一水平。产品能力仍需要放在任务条件、操作方式和连续运行要求中评价。
赛后的验证安排也已被提出:张江科学会堂B馆计划改造为长期开放预约的具身智能实景实训空间,线上仿真与线下实景机制拟持续轮转。这些仍是后续计划。当前可以确认的变化,是场景方把真实需求带入测试,让训练、硬件接触设计与现场调整形成更具体的反馈过程。
参考:新华财经