新华社10月27日的报道,将视线投向常州电动两轮车研发中的自平衡技术。国庆假期后的苏超相关展示中,10辆自平衡电动车组成队列,其中两辆在无人骑乘状态下由远程操控,其余车辆展示自平衡跟随。演示让车辆的姿态控制变得直观,但报道同时说明相关技术仍处于研发测试阶段,不能将现场展示等同于成熟的无人出行产品。
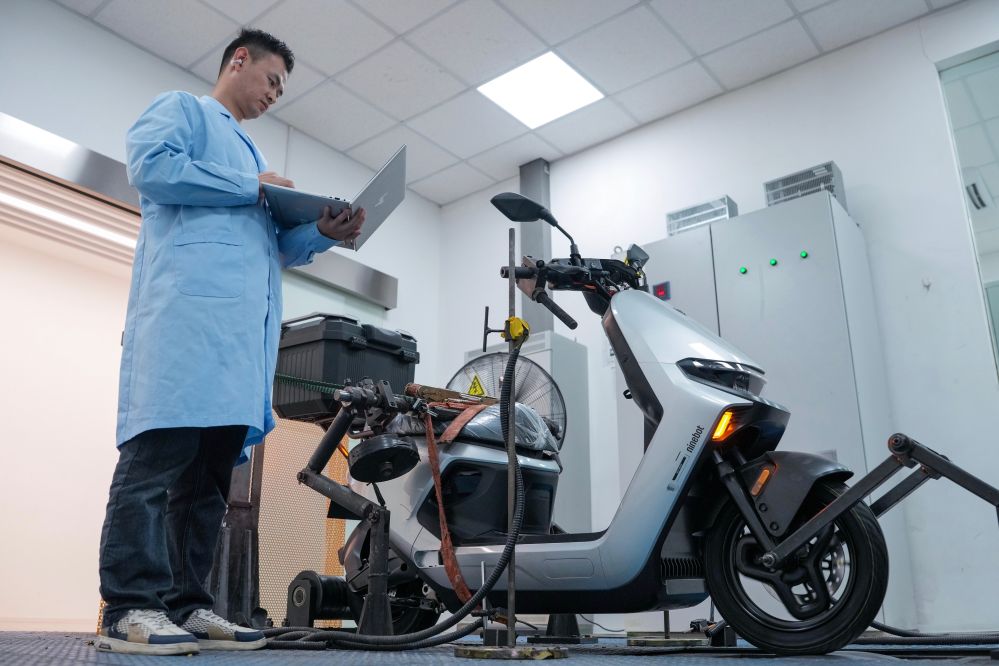
工程师在实验室调试电动两轮车,摄于10月14日。图片来自新华网报道。
平衡控制进入产品功能讨论
报道介绍的“自平衡2.0”通过后轮驱动、前轮转向与动态平衡算法协同工作,涉及静止直立、定点平衡、有人骑行以及远程操控无人行驶等状态。对于产品设计而言,关键变化不是外壳造型新增了某个部件,而是车辆如何感知和维持自身姿态,开始成为用户理解产品能力的一部分。
这些状态之间也需要保持清晰区分。能够在特定演示条件下维持直立,不意味着车辆已经可以在任意道路环境中独立行驶;远程操控无人车,也不同于车辆自行完成环境判断和路线规划。报道没有给出通用道路上的自动驾驶能力证明,因此在传播和界面表达中,不宜把“自平衡”扩展为没有边界的“自动驾驶”。
召唤与挪车属于后续设想
报道谈及未来可能探索召唤、挪车等使用方式,也出现了让车辆协助取快递的用户想象。这些内容能够提示交互设计的潜在方向,却仍应与已经展示的功能分开。尤其在功能命名、产品宣传和使用引导中,设想中的便利不能写成现阶段购买或使用即可获得的承诺。
如果把自平衡看作一个新的交互基础,设计团队需要解释的不只是启动按钮在哪里,还包括车辆当前处于什么状态、指令来自哪里,以及哪些行为需要使用者持续参与。这是从已报道的多种控制状态引出的设计观察,而不是该产品已经公开的交互规范。当前报道并未给出完整的人机界面方案,也没有披露所有模式之间的切换条件。
实验室验证比演示画面更接近研发日常
报道配发的10月14日实验室照片,展示了工程师调试车辆,以及耐久、淋雨等测试场景,并呈现生产线上的制造过程。这些画面提醒读者,面向日常使用的产品还要经历持续的研发与验证。一次公开演示主要说明在特定条件下实现了哪些动作,测试工作则围绕产品能否稳定重复工作展开,两者承担的证明作用并不相同。
现有报道没有公布续航、控制精度、量产价格和正式交付日期,也没有提供可以横向比较的完整测试结果。因此,观察这一产品方向时,更合适的关注点是已展示的平衡能力、尚在探索的使用情境,以及后续测试和产品化进展。对工业设计行业来说,自平衡技术的意义在于重新提出车辆状态表达、人与车协作和使用边界的问题,而不是让传统两轮车在一场展示后就获得无限延伸的能力。
参考:新华网